

У аутоматизованим линијама за склапање, инспекцију, машинску обраду и паковање, постизање прецизног, поузданог и ефикасног повременог преноса и позиционирања радних комада између више станица је кључно за повећање ефикасности и квалитета производње. Гребенасти индексер (такође познат као разделник) и шупља табла за индексирање су два основна механизма која испуњавају ову функцију. Због својих различитих принципа и карактеристика, сваки има незаменљиве предности у специфичним областима примене.
一, Цам Индекер (Цам Дивидер)
Гребни индексер је чисто механички механизам повременог покрета. Његово језгро лежи у коњугираној мрежи између закривљене површине на улазној осовини и прецизних ваљака (следбеника) на излазној куполи.


Принцип рада: Серво мотор или стандардни мотор покреће континуирану ротацију улазног вратила. Крива брегастог профила насилно гура ваљке, претварајући континуирани ротациони улаз у повремено индексирање (индекс-застоја-индекс) излазног вратила.
Основна конструкција:
Закривљена површинска камера:Прецизно израчунато и машински обрађено да обезбеди глатке криве кретања (нпр. модификовани синус, модификовани трапезоидни), омогућавајући глатке прелазе убрзања и смањење удара.
Роллер купола:Вишеструки прецизни игличасти ваљкасти лежајеви су равномерно распоређени, остварују{0}}контакт са више тачака са ексцентром, нудећи високу носивост и крутост.
Становање:Направљена од ливеног гвожђа високе{0}}ће чврстоће или ливеног челика, обезбеђујући општу крутост.
Карактеристике кретања:Закон о кретању (однос времена задржавања{0}}на-индекс, крива убрзања) је одређен кривом кретања. Када се изабере, она је фиксирана и непроменљива. Његов период задржавања карактерише механичко само-закључавање, што му омогућава да издржи значајна радијална/аксијална оптерећења без потребе за додатном кочницом.

2, ХолловИндексирањеСто (СервоИндексирањеТабела)
Шупља таблица за индексирање је мехатронички,{0}}уређај за индексирање високе прецизности. То је у суштини модуларни производ који интегрише серво мотор са-моментом високог обртног момента, прецизан редуктор брзине велике-врсте (обично планетарни или хармонички погон) и енкодер високе{4}}резолуције.

Принцип рада:Главни контролер (ПЛЦ или контролер покрета) шаље импулсне или комуникационе команде серво драјву, што покреће уграђени-уграђени серво мотор да се ротира. Обртни момент је појачан, а прецизност је побољшана редуктором брзине, што на крају покреће излазни диск да се ротира до одређеног угла.
Принцип рада:Главни контролер (ПЛЦ или контролер покрета) шаље импулсне или комуникационе команде серво драјву, што покреће уграђени-уграђени серво мотор да се ротира. Обртни момент је појачан, а прецизност је побољшана редуктором брзине, што на крају покреће излазни диск да се ротира до одређеног угла.
Основна конструкција:
Високо{0}}прецизан редуктор брзине
Компонента преноса језгра, која обезбеђује висок однос редукције за велики излазни обртни момент и изузетно мали зазор (чак и нула зазора).
Абсолуте Енцодер
Пружа повратне информације високе{0}}резолуције за затворену{1}}контролу, обезбеђујући прецизност позиционирања.
Структура шупљег вратила
Садржи велики централни пролаз{0}}отвор који олакшава пролаз водова (пнеуматски, електрични, видео каблови) за уредно управљање кабловима.
Карактеристике кретања:Закон кретања (угао, брзина, убрзање, однос{0}}од-индекс времена) је у потпуности програмабилан и нуди изузетно велику флексибилност. Када је у стању мировања, закључавање се ослања на електромагнетну силу држања (кочницу) серво мотора.

3, Поређење перформанси језгре

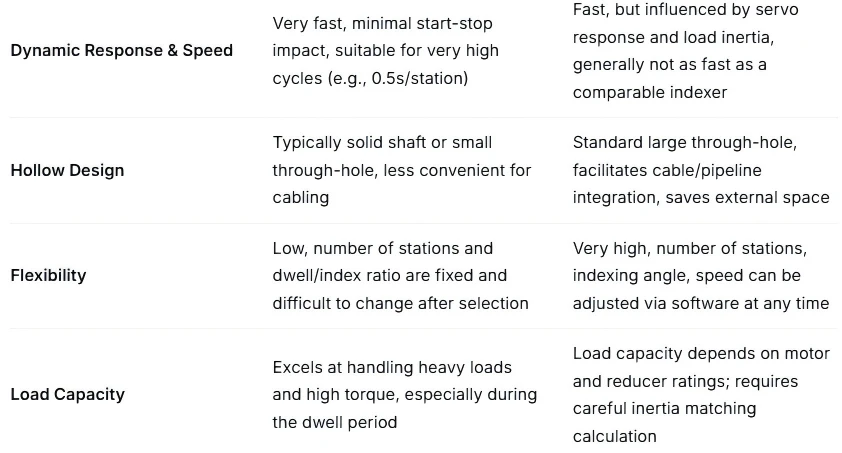
4, Водич за избор апликације
Фаворизовање сценаријаЦамИндексери:
1. Висока-брзина, тешка-производна линија, фиксни{3}}циклус
Сценарији:
Више{0}}машине за ротационе монтаже; Брзи{1}}улагачи за штанцање; Машине за затварање чепова за флаше;
Велики грамофони за обраду материјала
Разлог:
Стабилност индексера при великим брзинама, поузданост механичког само-закључавања и јака отпорност на удар чине га пожељним избором за такве услове. Његов фиксни циклус кретања се лако синхронизује са аутоматизованим циклусима линије.
2. Примене са строгим захтевима за крутост
Сценарији:
Грамофони који укључују директне операције обраде као што су глодање, бушење или урезивање.
Разлог:
Између алата и радног предмета током обраде постоје значајне силе резања. „Тврди зид“ карактеристичан за период задржавања индексера ефикасно се одупире вибрацијама и померању изазваним силама резања, обезбеђујући тачност обраде.
3. Релативно оштра окружења или линије које захтевају изузетно високу поузданост
Сценарији:
Ливница, ковање, окружење за паковање хране са варијацијама уља, прашине или температуре/влажности.
Разлог:
Чисто механичка структура нуди већу толеранцију на оштра окружења, има мање потенцијалних тачака квара и пружа високу дугорочну{0}}поузданост у раду.
Сценарији Фаворинг ХолловИндексирањеТабле
1.Флексибилна производња са више-различита, мала{2}}серијска производња
Сценарији:Контролне станице са честим мењањем производа, станице за тестирање 3Ц производа, персонализоване станице за паковање.
Разлог:Број станица и углови индексирања (нпр. не-једнака подела) могу се брзо променити преко софтвера без замене механичких компоненти, што значајно смањује време промене.
2.Потреба за сложеним обрасцима кретања или координацијом вида
Сценарији:Висока{0}}визуелна провера високе прецизности (нпр. провера изгледа од 360 степени), ласерско гравирање, следећи{4}}тип дозирања/заваривања.
Разлог:Може да комуницира у реалном-времену са главним контролером да би постигао функције „електронске камере“, омогућавајући синхронизацију брзине или положаја током ротације. Шупља структура олакшава пролаз каблова камере или ласерских глава, спречавајући заплитање каблова.
3.Простор{0}}Опрема са ограниченим простором која захтева централизовано постављање каблова
Сценарији:Роботска рука на крају--окретних хватача за руке, компактни тестери са више- станица.
Разлог:Шупље вратило пружа савршен канал за пнеуматске водове, електричне жице и вакуумске цеви, што резултира чистим изгледом опреме и смањује сметње и хабање од спољних покретних каблова.
4.Посебни или не{0}}стандардни захтеви за угао индексирања
Сценарији:Захтева непаран број станица (нпр. 5, 7) или посебне углове (нпр. 15 степени, 72 степена).
Разлог:Нема потребе за прилагођавањем посебних камера; било који угао индексирања се може постићи кроз подешавања софтвера, штедећи трошкове и време прилагођавања.
Укратко, брегасти индексери и шупље табеле за индексирање, као две основне компоненте у области прецизне аутоматизације, представљају технолошке правце механичке поузданости и мехатроничке флексибилности, респективно. Индексери се одликују великом{1}}брзином, великим-оптерећењем, високом-ригидношћу и тешким-производним линијама са фиксним{5}}окружењем због своје чисто механичке структуре, велике-брзине и великог{{7}оптерећења, као и карактеристика механичког самозакључавања{8. Насупрот томе, шупљи ротациони столови, са својом потпуно програмабилном контролом кретања, флексибилним поставкама угла, предностима шупљег глодања и добрим способностима координације вида, боље су прикладни за флексибилну производњу, више{10}}промена у различитим варијантама и сложене синхронизоване сценарије рада. У практичним применама, одговарајући механизам индексирања језгра треба да буде научно одабран на основу производног циклуса, услова оптерећења, захтева околине и потреба за флексибилношћу аутоматизације да би се максимизирала ефикасност опреме и прилагодљивост производње.


